以批准任务定义动作
将闭合孔板、管架等载具取放、设备门或抽屉交互、物料转运与辅助接管拆解为明确动作集;以可检验的任务接口定义范围,而非仅以“具身智能”名称描述能力。
Phyraxis LabMate · 产品方案
Embodied Laboratory Execution Robot
面向经批准实验操作位的具身执行方案,围绕闭合载具取放、设备门与抽屉交互、物料转运和异常人工接管辅助配置任务。机器人形态、末端工具及工作空间按项目适配,与平台和仪器保持清晰分工。
围绕明确任务接口的受控实验执行单元
直接联系 / Direct contact
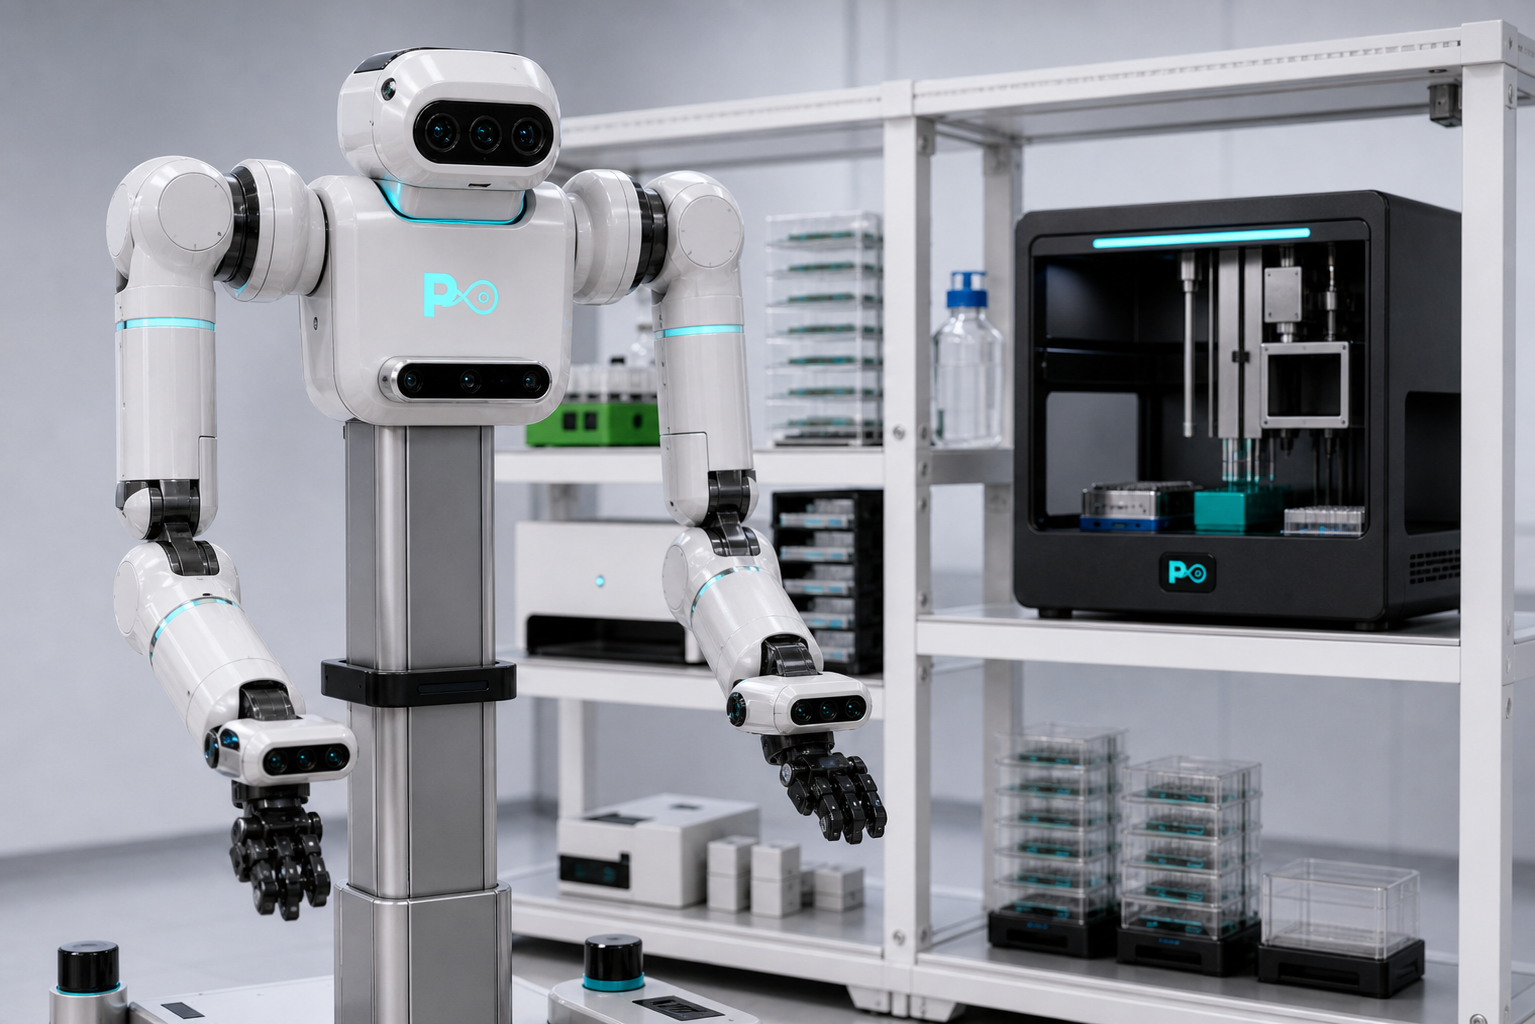
本页为任务与工程配置说明,不声明机器人已具备任意物料、任意仪器或任意场地的通用操作能力,也不声明既有整机认证或客户验收。具体机构、负载、可达范围、安全功能和动作成功情况须以选定配置、现场条件及获批协议下的验证记录确认。
功能与接口范围
围绕批准的任务、设备、载具和站点条件确定实现与验证范围。
将闭合孔板、管架等载具取放、设备门或抽屉交互、物料转运与辅助接管拆解为明确动作集;以可检验的任务接口定义范围,而非仅以“具身智能”名称描述能力。
依据可达、承载、抓握、空间与运输固定条件,评估固定或移动基座、单臂或双臂等构型。具体形态属于项目配置,不以某一种外观代表通用能力。
围绕载具、设备门把、抽屉、板架及工作位建立适配表,结合实际任务明确末端工具和抓握界面;可达与承载边界需在最终配置下核验。
将载具身份、取放完成、门或抽屉状态及与平台、仪器的交接纳入逐步验证。上下游未就绪或完成状态不明时,不用人工补位或演示视频代替完成证据。
任务方案需明确操作权限、现场停止路径和异常人工接管责任。未经风险评估和相应批准,不把开放高风险样本、化学品操作或带电检修列为可执行任务。
重新部署前核对新空间、供电、安全接口、工位标定和人工授权;运输锁止与运输后复标结果纳入放行条件。更换位置不等于已获得新任务的执行批准。
验证记录覆盖每步起止、成功与失败、人工介入及软件和标定版本;工程交付范围明确合法控制接口、故障日志、配置标定备份以及维护培训资料。
面向系统集成与工程交付
与科研实验室、仪器及系统集成伙伴共同确认边界,按项目形成可核验的交付范围。
不限定单一构型。固定或移动基座、单臂或双臂应按任务、空间、载具和安全条件选择;不同配置不能直接共享未经验证的性能结论。
不能仅凭能够移动或已连接设备就直接执行。重新部署须确认空间、供电、安全接口、工位标定、任务边界和人工授权;运输或布局变更后还需完成适用复标与放行。
未经风险评估和适用安全条件批准,不得将开放高风险样本、化学品或带电检修作为可执行任务。闭合载具交接也仍需身份、工位、权限与停止条件核对。
Phyraxis AI
欢迎提供目标工作流、设备与载具清单、站点约束及预期交付范围。请勿通过公开渠道发送敏感样本或未获授权的数据。
直接联系 / Direct contact